10月23日至25日,2026中国车辆控制与智能化大会(CVCI 2026)暨第十届中国自动化学会车辆控制与智能化专业委员会学术年会在上海举行。本届大会由中国自动化学会车辆控制与智能化专业委员会与同济大学联合主办,同济大学汽车与能源学院、电子与信息工程学院承办,IEEE系统、人与控制论学会(IEEE SMCS)、国际自动控制联合会汽车控制技术委员会(IFAC TC7.1)等单位协办。来自国内外高校、科研院所及行业企业的专家学者齐聚上海,交流车辆控制与智能化领域的最新研究成果。
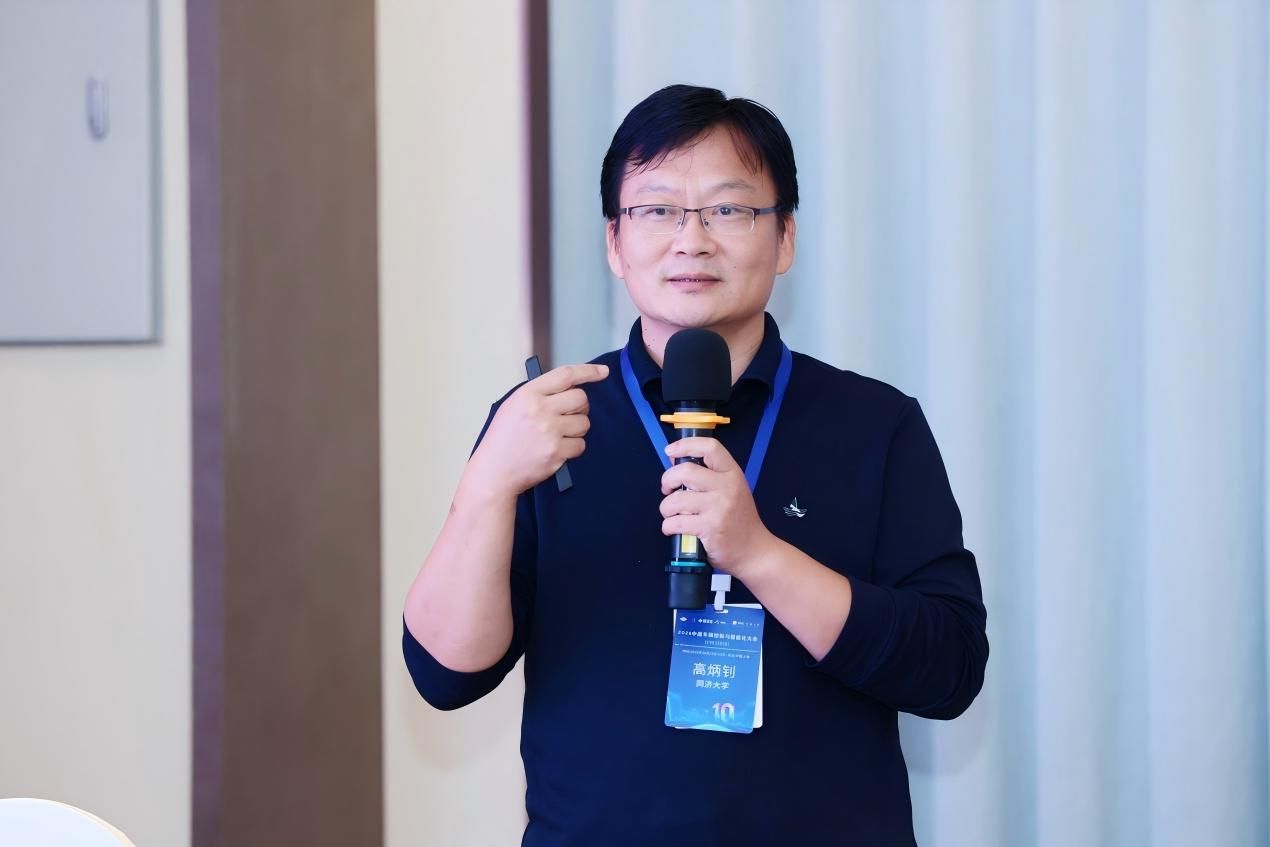
同济大学陈虹教授担任本届大会总主席,高炳钊教授担任大会副主席。汽车与能源学院黄岩军教授担任大会组织委员会主席,张琳担任组织委员会副主席,郭露露、李南担任出版主席。作为承办单位,学院参与大会筹备、会务组织和学术交流等工作,为会议顺利举办提供支持。
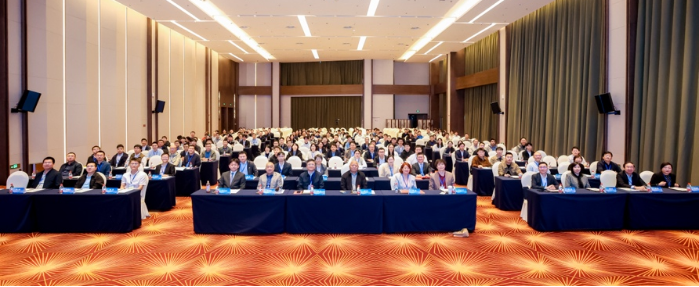
2026中国车辆控制与智能化大会开幕式现场
大会开幕式
2026年恰逢中国车辆控制与智能化大会创办十周年。10月24日上午,大会开幕式在上海汽车城瑞立酒店举行,由同济大学汽车与能源学院院长熊璐教授主持。
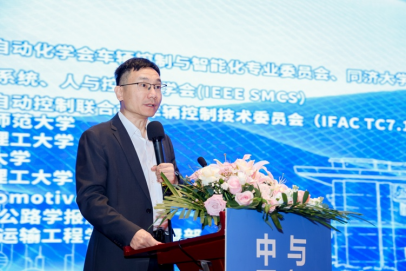
中国自动化学会副理事长、清华大学周杰教授在致辞中回顾了CVCI十年来的发展历程,希望大会聚焦汽车产业自主可控需求,攻克车辆控制与智能化领域关键技术。
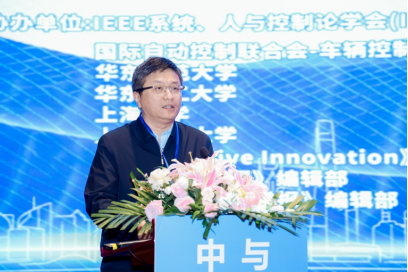
中国自动化学会车辆控制与智能化专业委员会主任、同济大学陈虹教授表示,应深化人工智能与汽车工程融合,加强学科交叉和产学研协同。开幕式后,大会主旨报告环节由大会程序委员会主席、大连理工大学申铁龙教授主持。
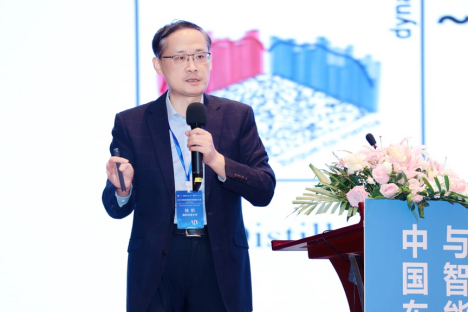
五位专家作大会报告
本届大会邀请来自中国、英国、日本、荷兰的五位专家作大会报告,围绕智能出行、车辆自主控制、网络化人工智能及无人系统学习控制等研究方向展开交流。
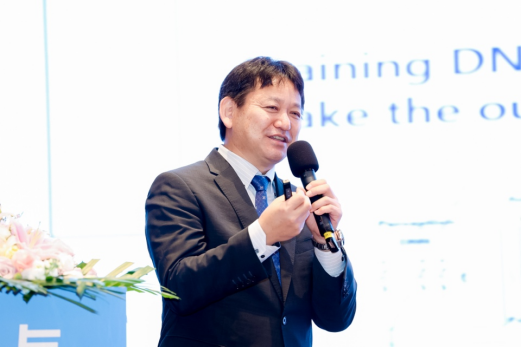
日本计测自动控制学会(SICE)会长、本田技术研究所智能与安全研究负责人Yuji Yasui博士作题为“Intelligent Mobility That Ensures People's Safety and Freedom of Movement, and Its Future Evolution”的大会报告。报告分析了自动驾驶系统对高精地图、路侧基础设施与大数据支撑体系的依赖关系及落地约束,并展望物理人工智能在智能出行领域的发展前景。
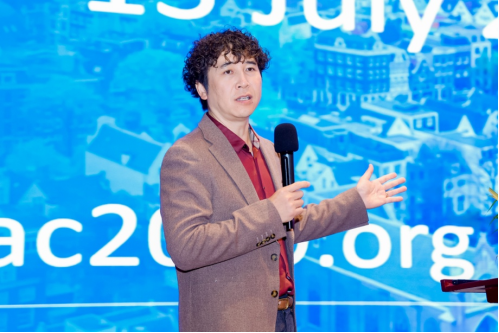
荷兰格罗宁根大学Ming Cao教授作题为“Safe and Responsible Autonomy for Intelligent Vehicles”的大会报告。报告从控制理论视角出发,探讨复杂场景下智能车辆的协同运动、安全决策与责任界定,介绍引导向量场在集群编队、路径跟踪中的应用,以及控制障碍函数在主动避撞中的作用,并讨论将法律责任要素纳入车辆优化控制框架的研究方向。
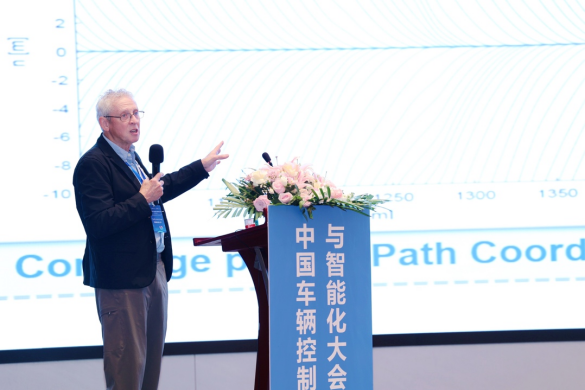
国际车辆系统动力学协会(IAVSD)主席、英国林肯大学车辆控制工程教授Timothy James Gordon作题为“Short-horizon predictive control—a general approach to the control of vehicle dynamics, from low-speed kinematic control to high-speed limit handling”的大会报告。报告介绍了基于人工流引导的统一协同驾驶架构,结合高保真仿真与实车试验,阐述从低速运动学控制、动态工况预测控制到高速极限操纵的统一控制思路。
上海5G-VR产业联盟理事长、复旦大学特聘教授Liang Song以“Networked AI: A Leap in Data and Intelligence Efficiency”为题作大会报告。报告结合人工智能网络系统研究,分析人工智能由端到端大模型向网络化、分布式和自主智能演进的方向与挑战,介绍其在具身智能、空间智能和工业智能等领域的应用,为提高智能系统的数据与智能效率提供思路。
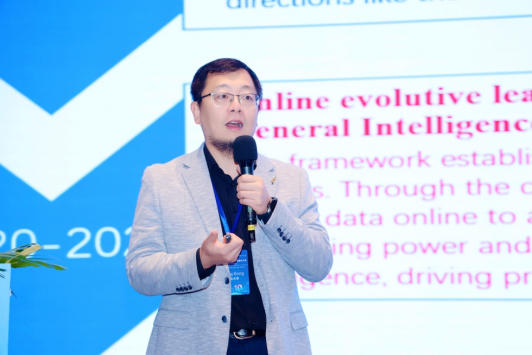
国防科技大学徐昕教授作题为“Learning-based Optimal Control for Intelligent Unmanned Systems”的大会报告。针对无人系统与智能车辆模型的非线性、不确定性及动力学变化问题,报告介绍了端到端深度强化学习、多任务预训练、在线策略迁移最优控制,以及单智能体和多智能体学习预测控制等研究进展,为提升复杂环境下无人系统的控制与适应能力提供参考。
聚焦前沿热点,促进多学科交叉融合
除大会主旨报告外,本届大会还设置了车辆智能化前沿论坛、智能计算与芯片创新论坛、青年学者论坛及多场专题研讨会,涵盖具身智能、自动驾驶、多模态感知、智能决策与控制等多个前沿方向。
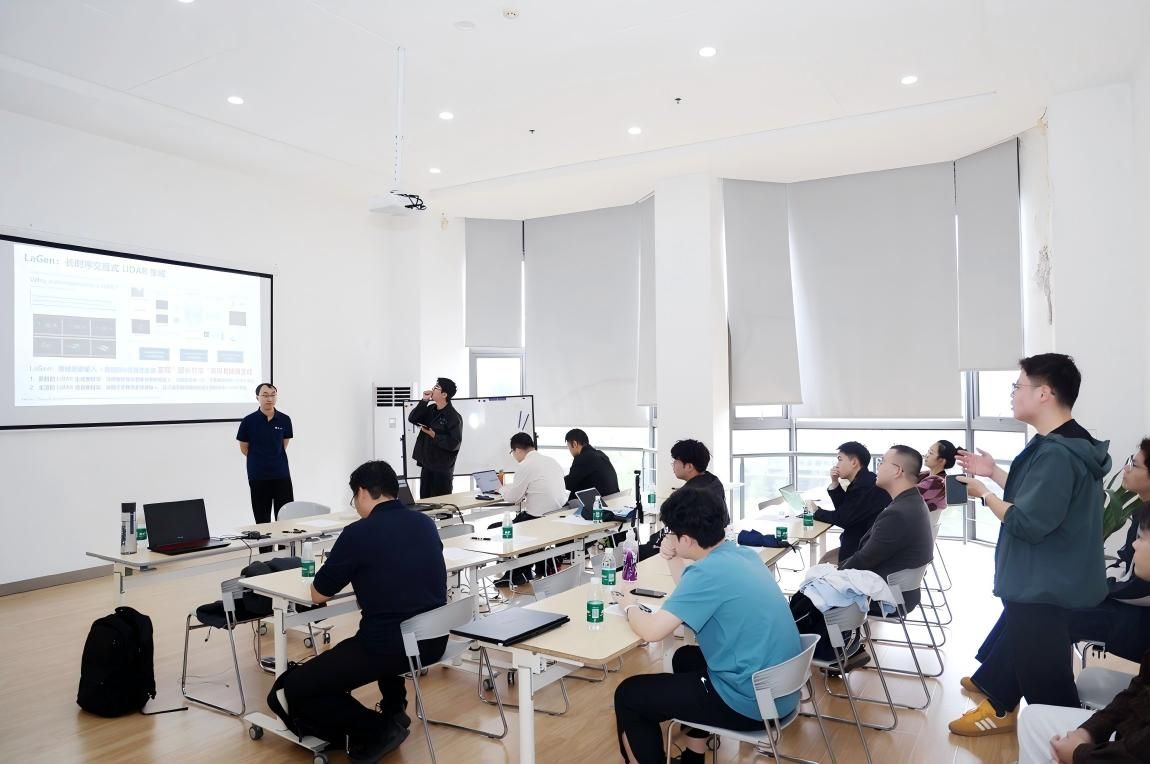
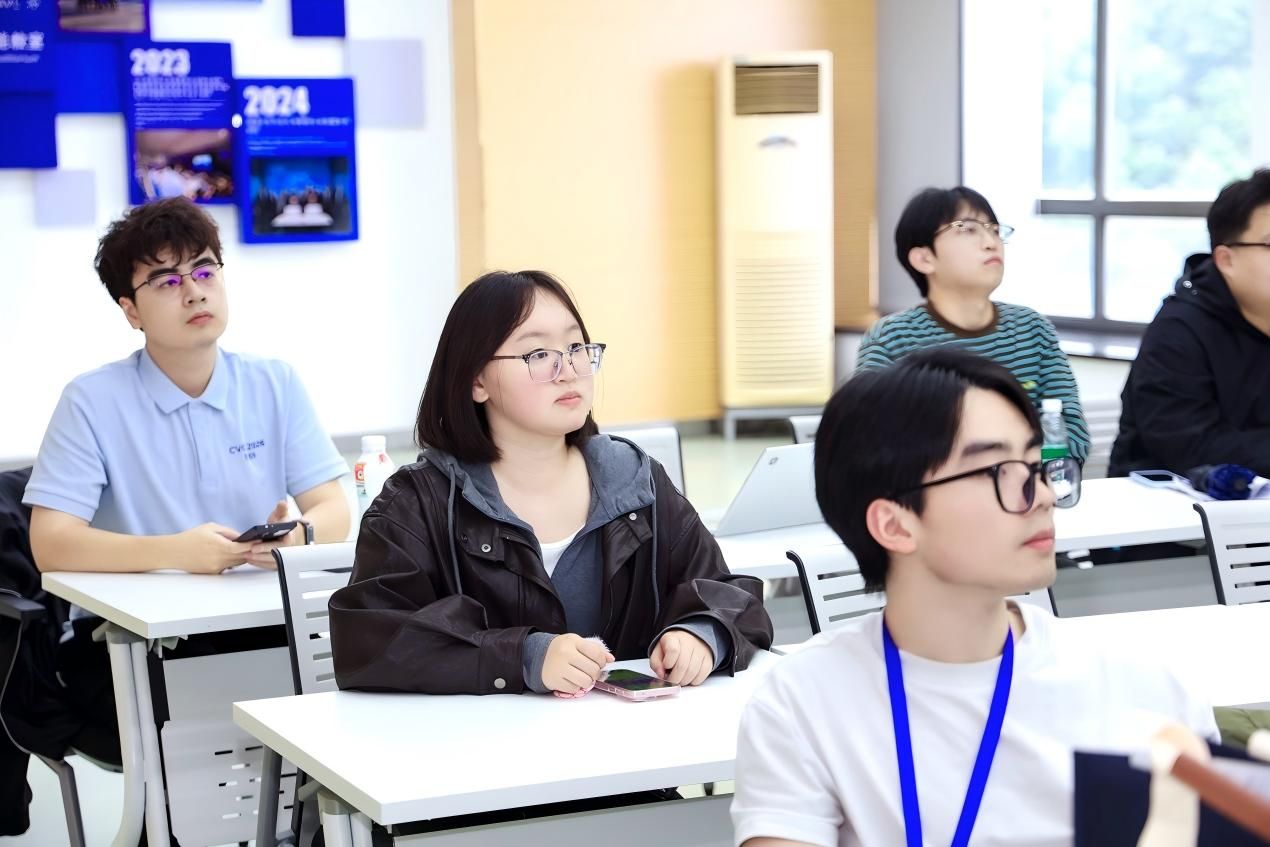
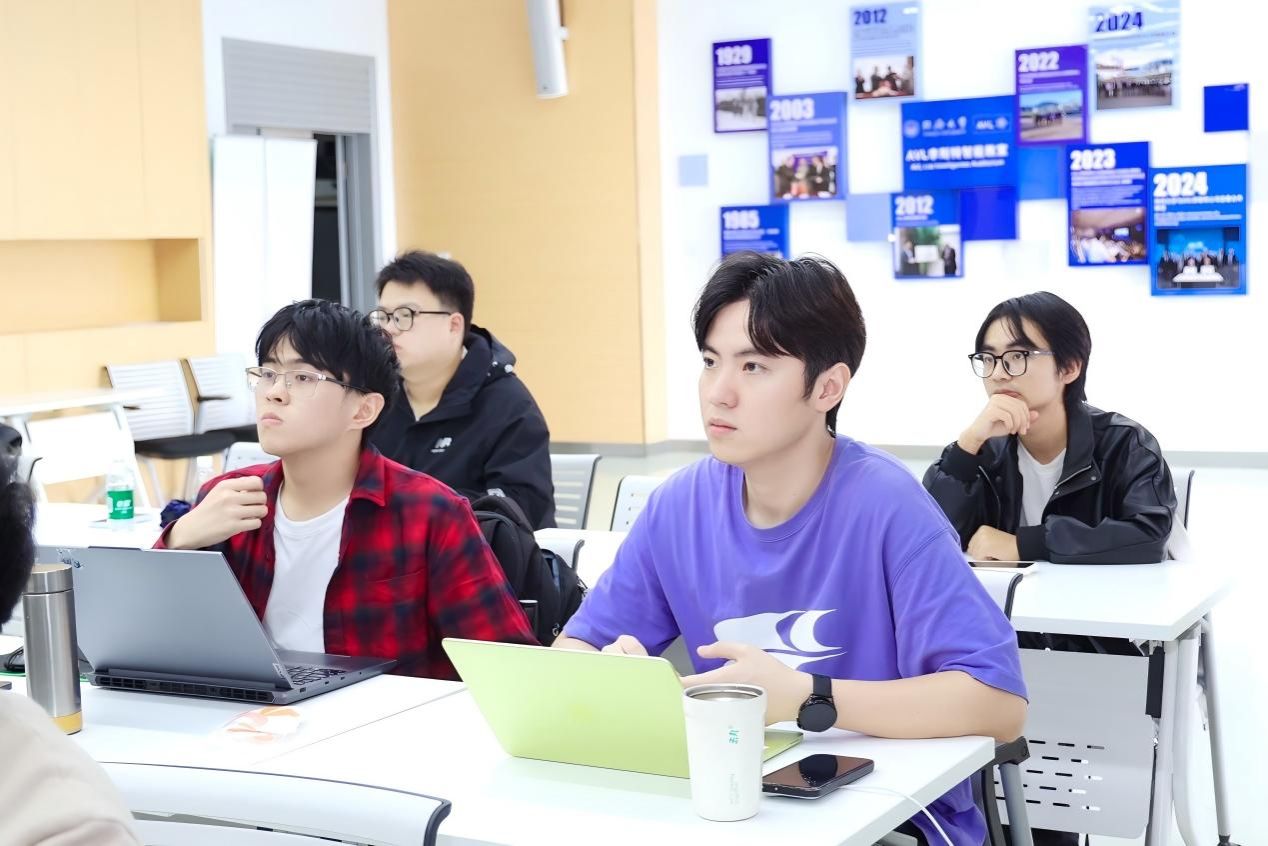
10月23日,大会会前专题研讨会在同济大学新能源汽车工程中心举行。其中,“具身智能与自动驾驶:物理人工智能前沿”专题研讨会围绕自动驾驶世界模型、具身智能自我进化、场景仿真与闭环评测等热点问题展开交流;“智能车辆的多模态感知与交互”专题研讨会聚焦人机共驾、多域协同感知、生成式仿真测试及智能车辆交互等研究方向,促进不同领域研究成果的交流与融合。
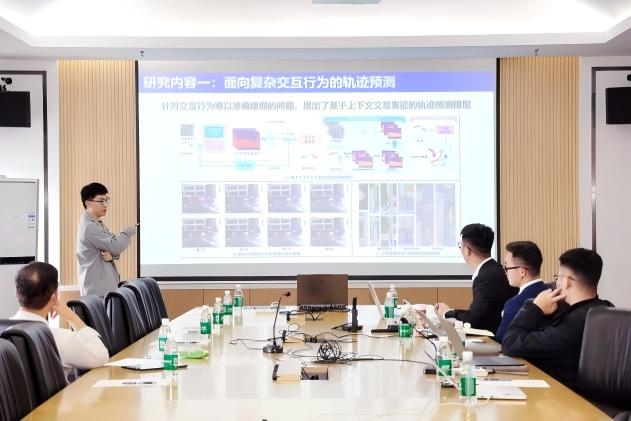
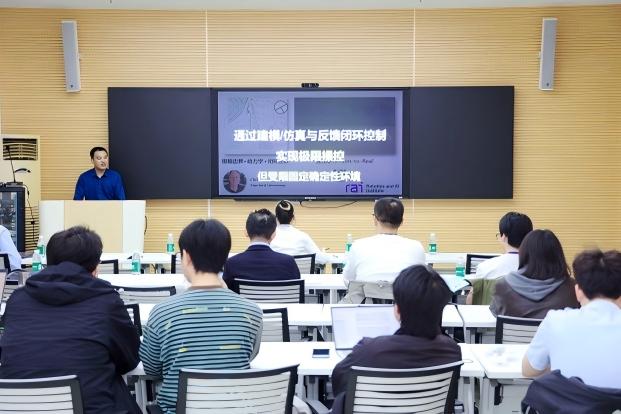
大会期间,各专题论坛围绕车辆智能化领域的关键科学问题和技术应用展开研讨。来自国内外高校、科研机构及行业企业的专家学者分享研究成果、交流创新思路,进一步加强了车辆工程、自动控制、人工智能及相关学科之间的交流合作。
发挥学科优势,深化学术交流合作
作为本届大会的承办学院,同济大学汽车与能源学院充分发挥车辆工程学科优势,依托相关科研平台和学术资源,积极参与大会组织与学术交流,为国内外专家学者搭建高水平交流平台。
此次大会的举办,进一步加强了学院与国内外高校、科研院所及行业企业的学术联系,也为学院师生了解学科前沿动态、拓展学术视野、深化科研合作创造了良好机会。
 语言:

